Autox 全无人车队驶上繁忙街头 无人驾驶时代真的要来了吗?
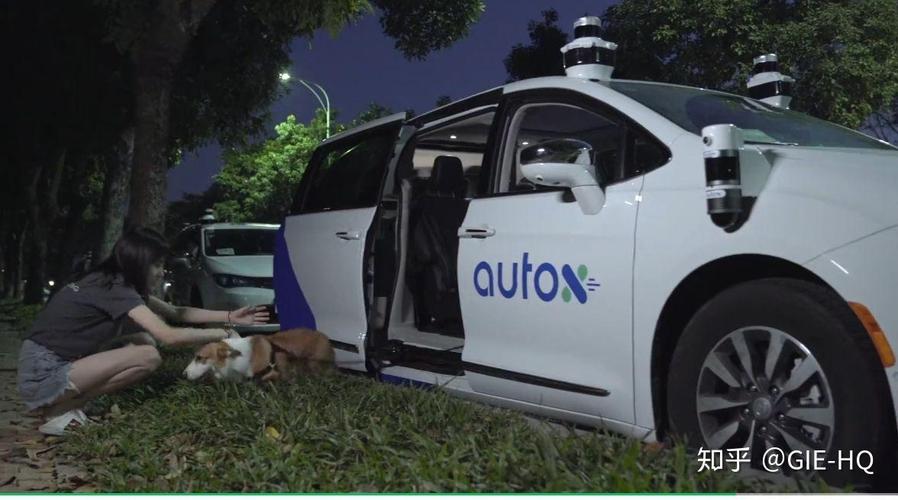
AutoX 宣布其真正的“全无人”车队驶上繁忙城市街头,车内无安全员、无远程遥控,全程由自动驾驶系统独立完成复杂交通场景下的行驶任务。这一进展被业界视为无人驾驶从技术验证迈向规模化运营的关键一步。要让“全无人”车队在繁忙街头安全、稳定、高效地运行,背后离不开一套强大的车队管理硬件系统。本文将从 AutoX 的全无人实践出发,探讨无人驾驶时代车队管理硬件的技术开发现状与挑战。
一、全无人车队上街:技术成熟度的试金石
AutoX 此次投入的全无人车队,在繁忙城市道路上实现了无安全员、无远程接管下的自主行驶。这意味着车辆需要独立应对行人横穿、非机动车混行、复杂路口博弈、临时施工等长尾场景。与早期配备安全员的测试不同,全无人运营对感知、决策、控制的全链路冗余提出了极高要求。而支撑这些能力落地的,除了车载计算平台和算法,还包括一套贯穿车辆全生命周期的车队管理硬件体系。
二、车队管理硬件的核心组成
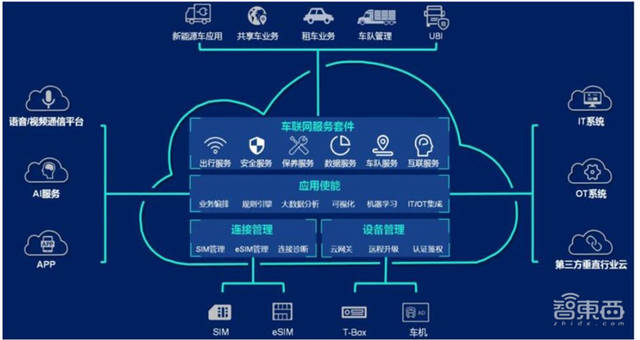
车队管理硬件是保障无人驾驶车队规模化运营的基础设施,主要包括以下几类:
- 车载数据采集与回传硬件
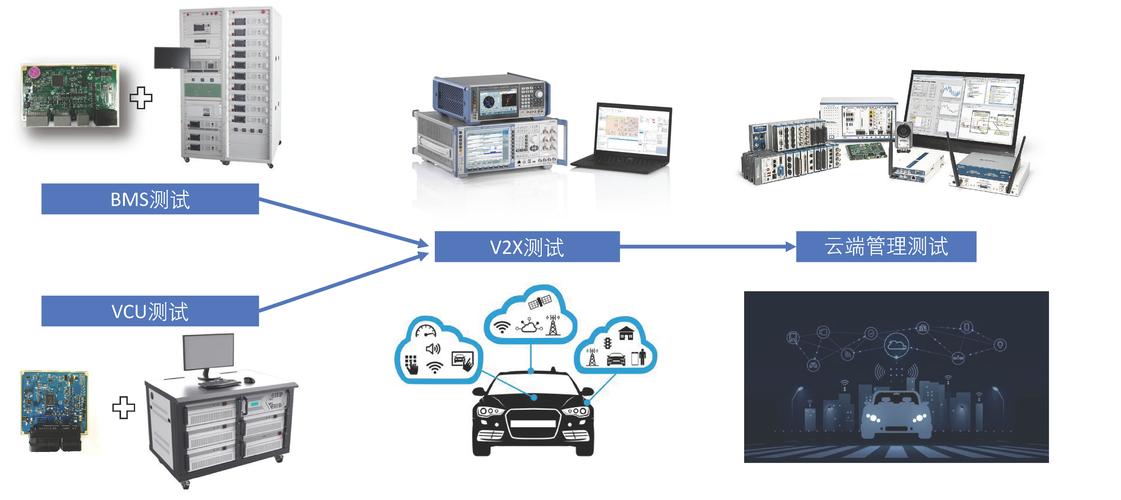
全无人车队在运行过程中会产生海量感知、定位、决策日志数据。车载数据采集硬件需要在不影响主计算平台的前提下,完成多传感器数据的同步采集、本地脱敏与分级存储。5G/V2X 通信模组和车载边缘计算单元负责将关键事件数据实时回传至云端,支撑远程诊断与模型迭代。
- 车辆状态监控与故障诊断硬件
无人驾驶车辆对系统可靠性的要求远高于普通车辆。车队管理硬件需要集成独立的健康监控单元(HMU),实时监测计算平台、传感器、线控底盘、电源系统的工作状态。一旦检测到异常,硬件层面需触发降级策略或安全停车,并第一时间将故障码与现场数据上报至车队管理平台。
- 远程协助与急停控制硬件
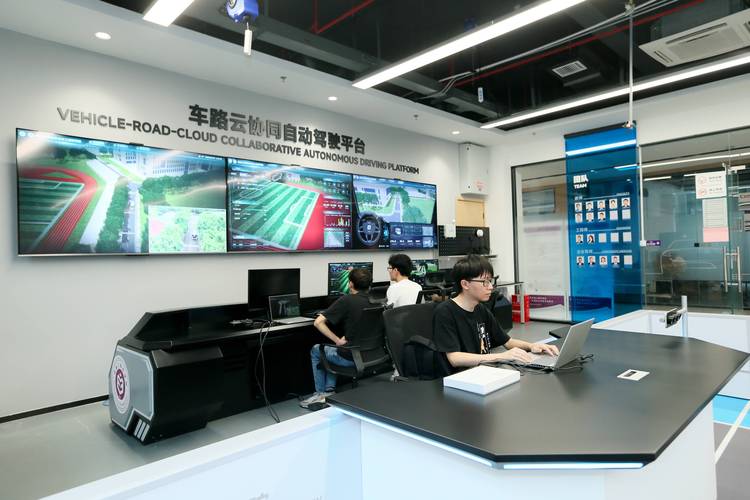
尽管是全无人运营,远程协助仍是安全兜底的重要手段。车队管理硬件中包含远程协助通信终端和独立的安全急停回路。当车辆遇到无法自主处理的场景时,远程协助员可通过低延迟视频链路获取现场画面,并下发指令;而独立急停硬件则确保在通信中断或系统失效时,车辆能够安全靠边停车。
- 车队调度与运营管理硬件
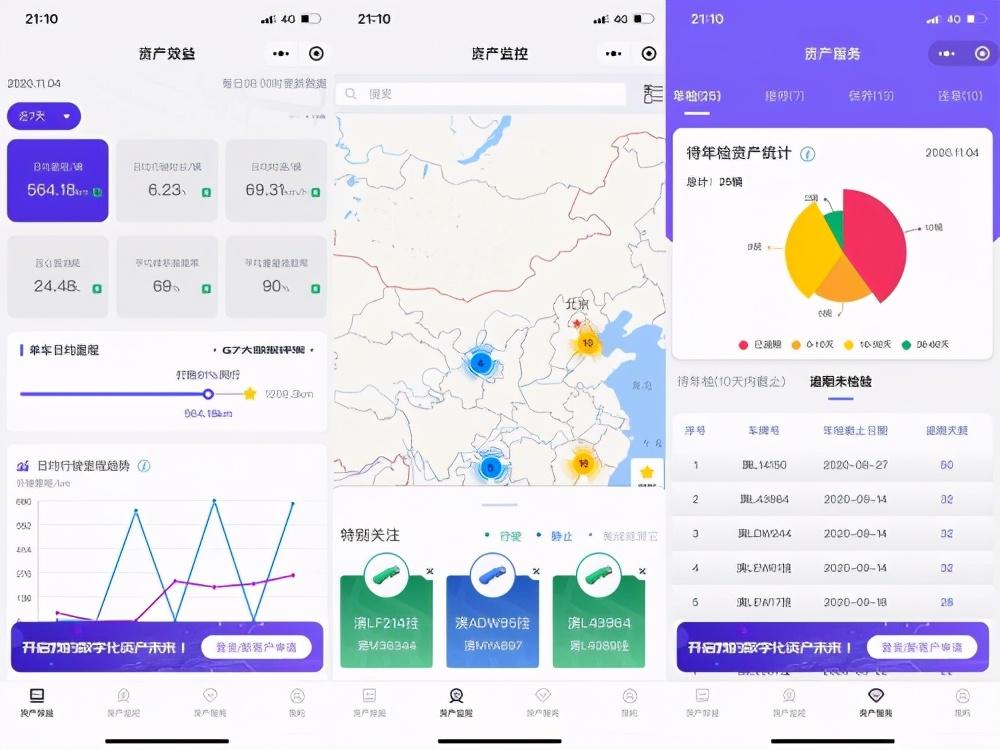
在运营层面,车队管理硬件还涉及场站内的自动充电桩通信模块、泊车调度标签、车队资产追踪终端等。这些硬件设备与云端调度系统协同,实现车辆自动充电、自动泊车、清洁维护提醒等运营闭环,降低人工干预频率。
三、技术开发的关键挑战
- 车规级可靠性与冗余设计
全无人车队管理硬件必须满足车规级可靠性要求,具备宽温、抗振动、抗电磁干扰等特性。关键模块需要采用冗余设计,如双电源备份、双通信链路、独立监控看门狗等,确保单点故障不会导致安全事件。
- 低延迟与高可靠通信
车队管理硬件依赖低延迟通信实现远程监控与协助。在城市峡谷、地下停车场等复杂环境中,通信链路容易受到干扰。硬件开发需要支持多运营商网络切换、V2X 直连通信和边缘计算卸载,保障关键数据的实时传输。
- 数据安全与隐私保护
车载数据采集与回传硬件涉及大量道路场景数据和用户隐私信息。硬件层面需集成安全加密芯片,实现数据加密存储与传输;同时支持数据分级脱敏,确保敏感信息在离开车辆前完成处理,满足数据合规要求。
- 硬件与云平台的标准化接口
不同车型、不同传感器配置的无人驾驶车辆,对车队管理硬件的接口和协议提出差异化需求。开发标准化、模块化的硬件平台和接口协议,有助于降低车队规模化部署的集成成本,提升系统兼容性。
四、面向未来的技术趋势
随着全无人车队规模扩大,车队管理硬件将向集成化、智能化和服务化方向演进。一方面,域控制器架构将逐步整合数据采集、健康监控、通信网关等功能,降低硬件成本与体积;另一方面,硬件将具备更强的边缘智能,能够在本地完成更多实时决策,减少对云端依赖。硬件即服务(HaaS)模式也可能在车队管理领域兴起,推动无人驾驶运营方以更灵活的方式获取管理硬件能力。
AutoX 全无人车队驶上繁忙街头,标志着无人驾驶技术进入新的发展阶段。而车队管理硬件的持续创新,将是支撑这一时代从“示范运营”走向“规模商用”的隐形基石。只有硬件底座足够坚实,无人驾驶才能真正融入城市交通的日常。
如若转载,请注明出处:http://www.bjpmrd.com/product/48.html
更新时间:2026-11-01 09:29:22